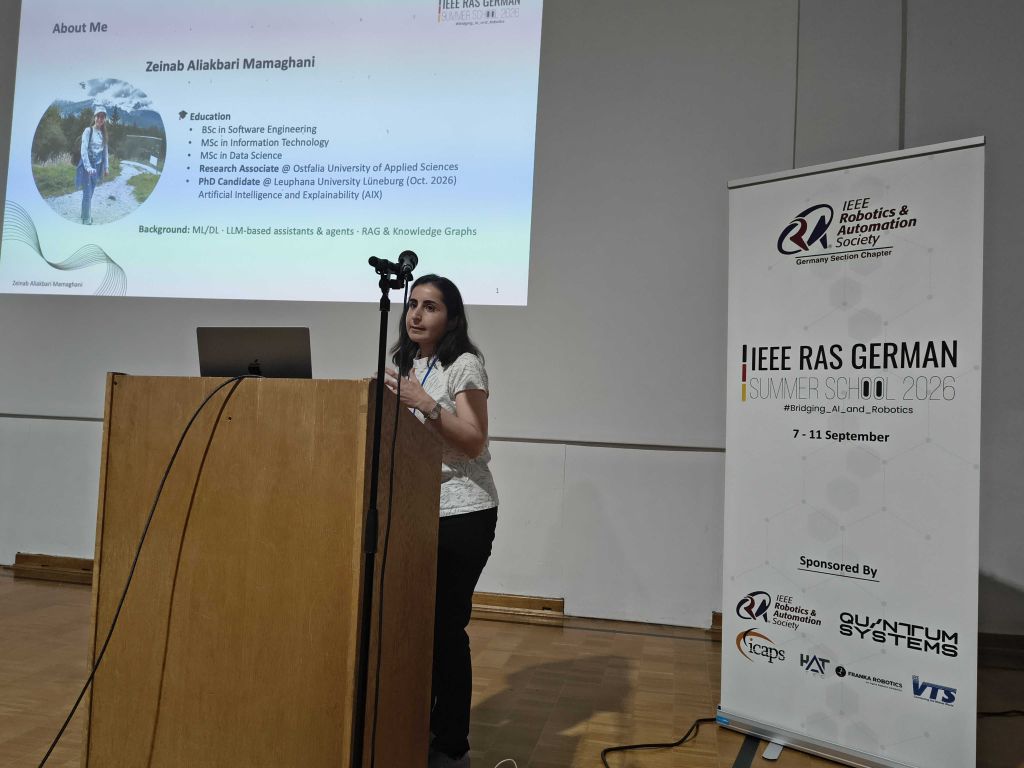
Wir freuen uns sehr, dass unsere Kollegin Zeinab Aliakbari Mamaghani die Gelegenheit hatte, an der IEEE RAS German Summer School 2026 teilzunehmen – einem intensiven, international ausgerichteten Programm zu Entscheidungsfindung in der kognitiven Robotik. Vom 6. bis 11. September 2026 kamen auf der Fraueninsel im Chiemsee rund 45 Nachwuchswissenschaftlerinnen und -wissenschaftler aus ganz Europa und darüber hinaus zusammen, um über aktuelle Entwicklungen an der Schnittstelle von KI und Robotik zu diskutieren.Was sie dort erlebt, gelernt und für ihre eigene Forschung mitgenommen hat, berichtet sie im Folgenden selbst:
Vom 6. bis 11. September 2026 hatte ich die Gelegenheit, an der IEEE RAS German Summer School 2026 „Decision Making for Cognitive Robotics: Where AI Meets Robotics for the Next Generation of Researchers" teilzunehmen, die auf der Fraueninsel im Chiemsee bei München stattfand.Die Summer School ist von der ursprünglichen, am MIT/SCLI etablierten Reihe inspiriert; diese Ausgabe wurde eigenständig vom IEEE RAS Germany Chapter organisiert und ausgerichtet. Ich nahm als Doktorand der Leuphana Universität Lüneburg teil, unterstützt von Prof. Dr. Ricardo Usbeck.
Es war eine sehr intensive Summer School, die rund 45 Teilnehmende aus einer Vielzahl von Ländern zusammenbrachte, darunter Deutschland, Indien, Frankreich, Italien, Spanien, das Vereinigte Königreich, die Schweiz, die Niederlande und Polen. Die Summer School verzeichnete eine hohe Zahl an Bewerbungen und zog ein außergewöhnlich starkes Bewerberfeld an. Aufgrund der begrenzten Kapazität wurden nur etwa 60 % der Bewerberinnen und Bewerber zugelassen – ausgewählt anhand ihres Lebenslaufs, ihrer aktuellen Forschungsprojekte und ihrer Motivation. Dadurch entstand ein hochgradig internationales und interdisziplinäres Umfeld, das eine wertvolle Gelegenheit bot, sich mit anderen Doktorandinnen, Doktoranden und Nachwuchswissenschaftlerinnen und -wissenschaftlern aus den Bereichen Robotik und KI über Ideen und Erfahrungen auszutauschen.
Das Programm deckte ein breites Themenspektrum rund um humanoide und verkörperte Robotik (Embodied Robotics) ab, mit einem besonderen Schwerpunkt darauf, wie Roboter in Umgebungen wie Wohnungen, Geschäften und Fabriken eigenständiger agieren können. Die Vorträge behandelten Fragen wie: Wie können Roboter Aufgaben erlernen und ausführen? Wie lassen sich Planung und Ausführung in autonomen Systemen bewältigen? Und wie können Roboter ihre Fähigkeiten an komplexe Umgebungen anpassen?
Zu den behandelten Themen gehörten unter anderem: Planung und Ausführung für autonome Robotik; Planung, Repräsentation und Erlernen von Planungsmodellen und -strategien; neuro-symbolische Ansätze; Scene Graphs für die mobile Manipulation; induktive Verzerrungen (Inductive Biases) für das robotische Lernen; interaktive Fähigkeitsanpassung; humanoide Fortbewegung und Manipulation; Bewegungsentdeckung (Motion Discovery); Human-to-Humanoid-Robotik; Exploration im Reinforcement Learning; sowie Behaviour Foundation Models und Vision-Language-Action-Modelle (VLA), einschließlich Ansätze zum Fine-Tuning dieser Modelle.Besonders gefallen haben mir die Vorträge und Diskussionen von Hector Geffner und Brian Williams sowie die Themen rund um Scene Graphs und Concept Graphs, VLA-Modelle und neuro-symbolische Ansätze für die Aufgaben- und Bewegungsplanung (Task and Motion Planning).
Diese Themen waren für mich besonders interessant, da sie eng mit Bereichen verknüpft sind, mit denen ich mich bereits beschäftige. Schon vor der Teilnahme an der Summer School hatte ich an Herausforderungen im Zusammenhang mit Szenenverständnis, Wissensrepräsentation und logischem Schließen (Reasoning) gearbeitet. Während der Vorträge begegneten mir mehrere derselben Herausforderungen und Einschränkungen, die ich auch in meinen eigenen Experimenten und Testszenarien beobachtet hatte. Das machte die Summer School für mich besonders wertvoll, da ich die von den Vortragenden diskutierten theoretischen Ansätze mit Problemen verbinden konnte, an denen ich derzeit arbeite.
Insgesamt gab mir die Summer School die Gelegenheit, nicht nur verschiedene Ansätze der kognitiven und verkörperten Robotik kennenzulernen, sondern auch meine eigene Forschung aus einer umfassenderen Perspektive zu reflektieren und zu erkunden, wie Ideen aus VLA-Modellen, Scene Graphs, Planung und neuro-symbolischem Reasoning zur Entwicklung leistungsfähigerer und vertrauenswürdigerer Roboter beitragen könnten.